


10+
Years Experience
12,000㎡
Manufacturing Base
40+
Countries Served


Welding
Automation
Injection
Molding Automation
Palletizing
Automation


제조용 로봇 자동화 솔루션
RBTIC는 로봇 용접, 로봇 팔레타이징, CNC 머신 텐딩, 사출 성형 자동화 등의 응용 분야를 위한 산업용 로봇과 통합 로봇 자동화 시스템을 제공합니다. 우리는 각 공장의 특정 프로세스 및 생산 요구 사항에 맞는 맞춤형 자동화 솔루션을 제공합니다.
로봇용접시스템
±0.05mm 반복성은 자동화된 용접 응용 분야에서 일관된 경로 실행을 위해 반복 가능한 로봇 동작을 지원합니다.
CNC 머신텐딩 시스템
5~20kg 로봇 페이로드 옵션으로 CNC 기계 로딩 및 언로딩을 자동화하여 반복적인 수동 부품 처리를 줄입니다.
로봇식 팔레타이징 시스템
20~300kg의 로봇 페이로드 옵션을 사용하여 무거운 제품 및 자재의 팔레타이징을 자동화하여 수동으로 무거운{2}}하물 처리를 줄입니다.
로봇 자재 취급 시스템
±0.05mm의 반복성으로 반복적인 집기 및 배치 및 자재 취급 작업을 자동화하여 반복 가능한 부품 배치를 지원합니다.
사출 성형 자동화
60T~4000T 사출 성형기와 호환되는 당사의 자동화 시스템은 부품 제거 및 기계 관리를 처리하여 반복적인 수동 처리를 줄입니다.
용접
CNC 머신텐딩
팔레타이징
자재 취급
사출 성형
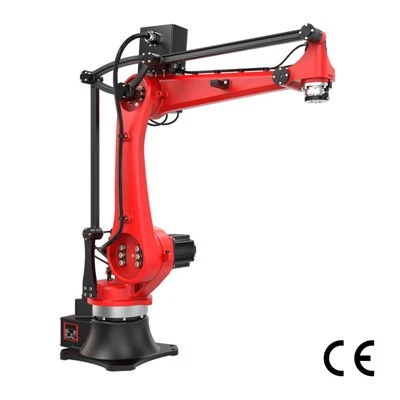
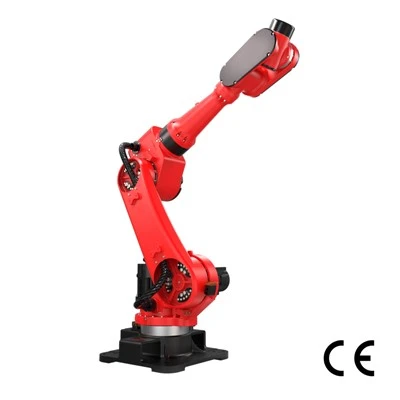
로봇제품의 분류
- 산업용 로봇
- 사출 성형 로봇
- 협동로봇




로봇 시스템 통합 기능
RBTIC는 산업용 로봇을 맞춤형 툴링, 주변 장비, PLC 제어, 머신 비전 및 안전 시스템과 통합한 다음 전체 작업셀을 프로그래밍하고 시운전합니다.
-
맞춤형 툴링 및 고정 장치 설계
-
맞춤형 자동화 장비 및 조립
-
PLC 제어 및 산업 통신 통합
-
2D 및 3D 머신 비전 통합
-
로봇 작업셀 안전 시스템 통합
-
로봇 프로그래밍 및 시스템 시운전

맞춤형 툴링 및 고정 장치 설계
우리는 공작물, 제조 공정 및 로봇 작동을 중심으로 맞춤형 툴링 및 고정 장치를 설계합니다. 당사의 고정 장치 엔지니어링은 부품 찾기, 위치 지정, 클램핑, 처리 및 자동화된 조립과 같은 애플리케이션을 지원하여 안정적인 공작물 위치 지정 및 반복 가능한 로봇 작동을 제공합니다.

맞춤형 자동화 장비 및 조립
우리는 로봇 작업셀 및 자동화된 생산 시스템을 위한 주변 자동화 장비를 설계, 구성 및 통합합니다. 당사의 통합 기능에는 포지셔너, 부품 공급 및 분리 시스템, 포지셔닝 테이블, 컨베이어 시스템, 센서 및 기타 맞춤형 자동화 장비가 포함됩니다. 이러한 구성 요소는 필요한 생산 순서에 따라 로봇 및 제어 시스템과 통합되어 자재 처리, 위치 지정, 전송, 감지 및 로봇 작업이 하나의 조정된 프로세스로 작동할 수 있습니다.

PLC 제어 및 산업 통신 통합
RBTIC는 로봇 자동화 시스템을 위한 PLC 프로그래밍, 제어 논리 개발, I/O 통합, 산업용 통신 및 시스템 시운전을 제공합니다. 우리가 협력하는 PLC 브랜드로는 Xinje, Mitsubishi 및 Inovance가 있습니다. 이더넷, Modbus TCP 및 RS485를 포함한 일반적인 산업용 인터페이스를 사용하여 로봇, PLC, 비전 시스템, 센서 및 생산 장비 간의 통신을 통합합니다. 이러한 제어 및 통신 인터페이스를 통해 장비 상태, 제어 명령, 생산 신호 및 프로세스 데이터를 로봇 작업셀 전체에서 교환할 수 있습니다.

2D 및 3D 머신 비전 통합
우리는 부품 감지, 식별, 위치 지정 및 로봇 안내가 필요한 응용 분야를 위해 2D 및 3D 머신 비전 시스템을 산업용 로봇 및 PLC 제어와 통합합니다. 비전 시스템은 애플리케이션에 따라 로봇 작업셀에 통합되어 시각적 정보를 로봇 및 자동화 제어 프로세스의 일부로 사용할 수 있습니다.

로봇 작업셀 안전 시스템 통합
우리는 로봇 작업셀과 자동화 장비의 작동 레이아웃과 접근 요구 사항을 중심으로 안전 시스템을 설계하고 통합합니다. 당사의 안전 통합 기능에는 안전 울타리, 안전 라이트 커튼, 안전 매트, 비전-기반 영역 모니터링 및 안전 영역 보호가 포함됩니다. 안전 장치는 로봇 및 PLC 제어와 협력하여 보호 구역을 모니터링하고 접근 또는 안전 조건이 변경될 때 장비 작동을 관리할 수 있습니다.

로봇 프로그래밍 및 시스템 시운전
RBTIC는 로봇 프로그래밍, 모션 설정 및 디버깅, 신호 테스트, 장비 통합 및 시스템 시운전을 제공합니다. 당사의 엔지니어들은 로봇, PLC, 머신 비전 시스템, 센서 및 주변 자동화 장비 간의 통신 및 작동 논리를 위임한 다음 전체 작업 셀을 통합 시스템으로 테스트합니다. 이는 로봇 동작, 장비 신호, 제어 논리 및 생산 순서가 의도된 제조 프로세스에 따라 함께 작동하도록 보장하는 데 도움이 됩니다.

10+년간의 자동화 경험
턴키 로봇 자동화 솔루션 제공업체 및 산업용 로봇 제조업체
Robotic Technology(GD) Co., Ltd.(RBTIC)는 중국{2}}에 본사를 둔 로봇 자동화 솔루션 제공업체이자 -내부 로봇 생산, 엔지니어링 및 시스템 통합 기능을 갖춘 산업용 로봇 제조업체입니다. 우리는 용접, 팔레타이징, CNC 머신 텐딩, 사출 성형, 자재 취급, 조립 및 기타 산업 응용 분야를 위한 완전한 로봇 자동화 시스템을 설계, 제조 및 통합합니다. RBTIC은 또한 BORUNTE 로봇의 주요 애플리케이션 및 시스템 통합 파트너로서 광범위한 산업용 로봇 애플리케이션에 걸쳐 자동화 기능을 확장합니다.
더 많이 보기우리의 서비스로봇 자동화 프로젝트를 제공하는 방법
RBTIC에서 모든 로봇 자동화 프로젝트는 단순히 로봇을 선택하는 것이 아니라 제조 공정에서 시작됩니다. 애플리케이션 평가 및 로봇 선택부터 작업 셀 엔지니어링, 프로그래밍, 공장 테스트 및 현장 시운전에 이르기까지{1}}구조화된 엔지니어링 프로세스에 따라 자동화 요구 사항을 생산 준비가 된 로봇 시스템으로 전환합니다.{2}}
1
애플리케이션 및 프로세스 평가
검증 내용: 부품 요구 사항 · 주기 시간 · 용량 · 사용 가능한 공간 · 작업자 작업 흐름
로봇 선택 및 애플리케이션 매칭
우리가 검증하는 것: 페이로드 · 도달 범위 · 반복성 · 동작 범위 · 사이클 시간
2
3
로봇 작업셀 엔지니어링
검증 내용: 셀 레이아웃 · 로봇 액세스 · EOAT · 주변 장비 · 안전 요구 사항
로봇 프로그래밍 및 제어 통합
검증 대상: 로봇 시퀀스 · PLC 로직 · I/O · HMI · 통신 · 안전 인터록
4
5
시스템 조립 및 공장 테스트
검증 내용: 조립 · 배선 · 시스템 순서 · 사이클 타임 · 통신 · 안전 기능
현장-설치 및 시운전
검증 내용: 로봇 위치 · 생산 순서 · 시험 생산 · 시스템 운영 · 운영자 교육
6


제조를 위한 맞춤형 로봇 자동화 솔루션
산업별 로봇 자동화 솔루션
-

가전제품 자동화
-

중장비 제조 자동화
-

플라스틱 및 사출 성형 자동화
-

식음료 포장 자동화

가전제품 자동화
가전제품 및 전자제품
RBTIC는 가전제품 제조 분야의 용접, 조립, 정밀 부품 처리 및 검사 프로세스를 위한 로봇 자동화 솔루션을 제공합니다. 일반적인 응용 분야에는 로봇식 저항 점용접 및 가전제품 부품용 GMAW(MIG/MAG) 용접, 비전-안내 조립 및 소형 또는 정밀 부품 위치 지정, 생산 단계 간 자동화된 자재 이동 등이 있습니다.
가전제품 자동화 솔루션에 대해 자세히 알아보기RBTIC는 가전제품 제조 분야의 용접, 조립, 정밀 부품 처리 및 검사 프로세스를 위한 로봇 자동화 솔루션을 제공합니다. 일반적인 응용 분야에는 로봇식 저항 점용접 및 가전제품 부품용 GMAW(MIG/MAG) 용접, 비전-안내 조립 및 소형 또는 정밀 부품 위치 지정, 생산 단계 간 자동화된 자재 이동 등이 있습니다.

중장비 제조 자동화
건설, 농업 및 산업 장비 부품
프레임, 패널, 부착물, 탱크 및 기타 대형 제작 구성 요소의 경우 RBTIC는 6{0}축 로봇을 맞춤형 공구, 고정 장치, 포지셔너, 컨베이어 및 PLC{1}} 기반 제어 시스템과 통합합니다. 응용 분야에는 성형된 농업 장비 패널의 자동화된 처리, 방향 지정 및 적층뿐만 아니라 탄소-강철 H-섹션 및 구조 조립의 필렛, 홈 및 다중{3}}패스 용접을 포함한 로봇식 GMAW(MIG/MAG)가 포함됩니다.
중장비 제조 자동화 살펴보기프레임, 패널, 부착물, 탱크 및 기타 대형 제작 구성 요소의 경우 RBTIC는 6{0}축 로봇을 맞춤형 공구, 고정 장치, 포지셔너, 컨베이어 및 PLC{1}} 기반 제어 시스템과 통합합니다. 응용 분야에는 성형된 농업 장비 패널의 자동화된 처리, 방향 지정 및 적층뿐만 아니라 탄소-강철 H-섹션 및 구조 조립의 필렛, 홈 및 다중{3}}패스 용접을 포함한 로봇식 GMAW(MIG/MAG)가 포함됩니다.

플라스틱 및 사출 성형 자동화
PET 프리폼, 인서트-성형 부품, 기기 하우징, 플라스틱 팔레트 및 대형 성형 부품
RBTIC는 사출 성형 로봇을 성형 기계, EOAT, 공압식 게이트 절단기, 인서트-공급 장비, 컨베이어 및 다운스트림 기계와 통합합니다. 시스템은 성형 사이클 내부와 이후에 부품 추출, 인서트 로딩, 스프루 및 게이트 제거, 부품 이송, 검사 및 분류, 스태킹, 다운스트림 자재 처리를 자동화할 수 있습니다.
사출 성형 자동화 살펴보기RBTIC는 사출 성형 로봇을 성형 기계, EOAT, 공압식 게이트 절단기, 인서트-공급 장비, 컨베이어 및 다운스트림 기계와 통합합니다. 시스템은 성형 사이클 내부와 이후에 부품 추출, 인서트 로딩, 스프루 및 게이트 제거, 부품 이송, 검사 및 분류, 스태킹, 다운스트림 자재 처리를 자동화할 수 있습니다.

식음료 포장 자동화
음료 케이스, 상자, 병에 담긴 제품 및 2차 포장
RBTIC는 패키지 크기, 페이로드, 필수 팔레트 패턴, 팔레트 높이 및 라인 처리량을 중심으로 로봇식 패키징과 -최종{1}}라인 시스템을 설계합니다. 로봇은 케이스 처리, 케이스 포장, 팔레타이징, 레이어 성형, 팔레트 이송 및 기타 2차 포장 작업과 같은 프로세스를 위한 애플리케이션별 그리퍼, 컨베이어, 팔레트 스테이션, 제어 장치 및 기계{4}}안전 시스템과 통합되어 있습니다.
식품 및 음료 포장 자동화 살펴보기RBTIC는 패키지 크기, 페이로드, 필수 팔레트 패턴, 팔레트 높이 및 라인 처리량을 중심으로 로봇식 패키징과 -최종{1}}라인 시스템을 설계합니다. 로봇은 케이스 처리, 케이스 포장, 팔레타이징, 레이어 성형, 팔레트 이송 및 기타 2차 포장 작업과 같은 프로세스를 위한 애플리케이션별 그리퍼, 컨베이어, 팔레트 스테이션, 제어 장치 및 기계{4}}안전 시스템과 통합되어 있습니다.
로봇 최신 뉴스


RBTIC 로봇 자동화 사례 연구

폴란드 · 플라스틱 제조 · 로봇식 디팔레타이징
3D Vision-유도 PP 수지 백 디팔레타이징
폴란드에서 진행된 이 프로젝트는 플라스틱 식품 용기 제조업체의 팔레트 제거, 봉지 개봉 및 자재 배출을 자동화합니다. BRTIRUS3511A 6-축 디팔레타이징 로봇은 3D 비전을 사용하여 쌓인 팔레트에서 25kg의 폴리프로필렌 수지 백을 찾아서 선택합니다. 시스템은 개봉 및 배출을 위해 각 백을 옮기고, 빈 백을 확인하고, 폐기물 백을 수집합니다. 최대 15개 층의 스택에서 분당 2개의 백을 처리합니다.
100kg 페이로드 · 25kg 백 · 분당 2개 백 · 최대 15개 레이어
100kg 페이로드 · 25kg 백 · 분당 2개 백 · 최대 15개 레이어

네덜란드 · 플라스틱 제조 · 사출 성형 자동화
5축 IMM 로봇을 사용한 HDPE 플라스틱 부품 제거
네덜란드에서 진행된 이 프로젝트를 위해 RBTIC는 2-캐비티 HDPE 부품 제거를 위해 BRTR09WDS5P0 5{3}}축 서보 로봇과 130-톤 Haida 사출 성형기를 통합했습니다. 시스템에는 맞춤형 2개 부품 테이크아웃 그리퍼, 컨베이어, 안전 가드, 기계{10}}로봇 신호 통합 및 현장 통합이 포함됩니다. 각 사이클에서 로봇은 약 10초 내에 100g 부품 2개를 제거하여 컨베이어에 올려 놓고 금형 영역을 빠져나간 다음 금형 닫힘 신호를 보내 다음 사이클을 시작합니다.
8kg 페이로드 · 부품 2개/사이클 · 약. 10초 테이크아웃-
8kg 페이로드 · 부품 2개/사이클 · 약. 10초 테이크아웃-

브라질 · 기어 제조 · CNC 머신 텐딩
호빙 머신의 자동 기어 샤프트 로딩 및 언로딩
브라질에서 진행된 이 프로젝트는 BRTIRUS1820A 6{1}}축 CNC 로봇 암을 사용하여 호빙 기계의 기어 샤프트 로딩 및 언로딩을 자동화합니다. 로봇은 맞춤형 로딩/언로딩 그리퍼와 높은 로봇 베이스를 사용하여 빈 스테이징 테이블과 완성된{3}}부품 테이블로 작업합니다. 각 기어 샤프트의 무게는 약 1.98kg입니다. 블랭크를 선택한 후 로봇은 먼저 호빙 기계에서 가공된 기어 샤프트를 제거하고 새 블랭크를 로드한 후 다음 가공 사이클이 시작되는 동안 완성된 부품을 출력 테이블에 놓습니다. 작업자가 준비 테이블에 공백을 보충하는 동안 로봇 작동이 일시 중지됩니다.
20kg 탑재량 · 1.98kg 부품 · ±0.05mm 반복성 · 약. 2분/부품
20kg 탑재량 · 1.98kg 부품 · ±0.05mm 반복성 · 약. 2분/부품

인도 · 판금 제조 · 로봇식 MIG 용접
탄소강 부품용 듀얼-스테이션 로봇식 MIG 용접
인도의 이 프로젝트에서는 3mm 탄소강판- 금속 부품의 다점 MIG 용접을 위해 BRTIRUS1510A 6{1}}축 용접 로봇 4대를 사용합니다. 각 로봇 셀에는 맞춤형 듀얼-스테이션 포지셔너, 2개의 맞춤형 부품 고정 장치, 350MR MIG 용접 시스템, 자동 토치-클리닝 스테이션 및 PLC 제어 장치가 장착되어 있습니다. 각 부품에는 4개의 짧은 MIG 용접이 필요합니다. 로봇이 한 스테이션에서 용접하는 동안 작업자는 반대 스테이션에서 부품을 로드 및 언로드합니다. 두 작업이 모두 완료되면 포지셔너가 180도 회전하여 반대 스테이션이 서비스되는 동안 다음 부품을 용접 위치로 가져옵니다.
4개의 로봇 · 3mm 탄소강 · 4개의 용접/부품 · 약. 30 s/부품
4개의 로봇 · 3mm 탄소강 · 4개의 용접/부품 · 약. 30 s/부품
생산을 자동화할 준비가 되셨나요?
귀하의 제품, 생산 프로세스, 목표 주기 시간 및 프로젝트 요구 사항에 대해 알려주십시오. 우리 엔지니어들은 귀하의 응용 분야를 평가하고 귀하의 생산 요구 사항에 맞는 로봇 자동화 솔루션을 추천할 것입니다.
- 턴키 시스템 통합
- 로봇 제조업체 및 시스템 통합업체
- 단일-로봇 작업셀에서 통합 시스템까지
- 선적 전 공장 테스트 완료
- 엔지니어링 및 기술 지원
RBTIC와 자동화 프로젝트 논의