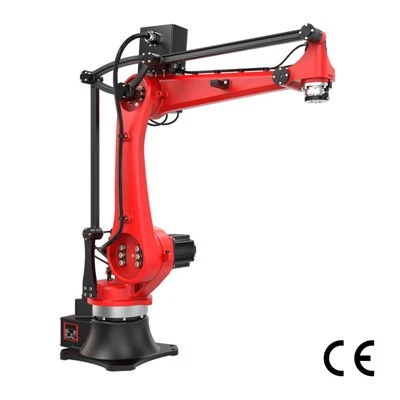
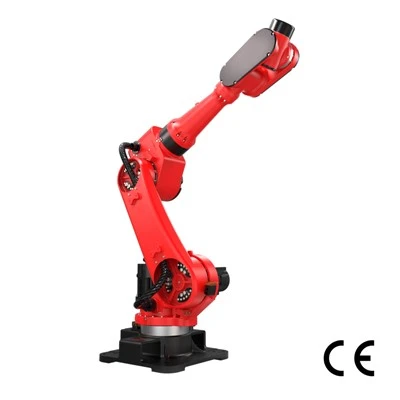
산업용 로봇은 자동 제어 및 재프로그래밍을 통해 산업 생산 환경에서 대상물의 취급, 조립, 용접, 도장, 검사 등의 작업을 수행하는 기계 장치입니다. 일반적으로 프로그래밍 가능성, 자동 제어 및 다-자유도-자유도 모션 기능을 보유하고 있으며 사전 설정된 프로그램이나 외부 제어 시스템 명령에 따라 특정 산업 작업을 실행할 수 있으므로 반복적이고 고정밀 작업을 수행할 때 수동 작업을 대체하거나 지원할 수 있습니다.- 산업용 로봇은 일반적으로 주요 기계 구조, 관절 구동 및 전달 메커니즘, 제어 시스템, 센서 및 엔드 이펙터로 구성됩니다. 설계 및 제조에는 산업 표준화 평가의 핵심 측면이기도 한 동작 공간, 부하 용량 및 반복성과 같은 지표를 포괄적으로 고려해야 합니다.
현대 제조 시스템의 기본 장비로서 산업용 로봇의 적용은 전 세계적으로 전통적인 조립 라인 처리 및 아크 용접 시나리오에서 공작 기계의 분류, 검사, 팔레타이징, 자동화된 로딩 및 언로딩과 같은 보다 복잡한 산업 작업으로 확장되었습니다. 기존의 고정형 자동화 장비에 비해 산업용 로봇은 운영 유연성, 적응성, 적응성 면에서 상당한 이점을 갖고 있으며 엔드 이펙터를 변경하고 프로그램을 조정하여 작업을 신속하게 전환할 수 있으며 다-다양한 소규모-배치 생산 모델의 제조 요구 사항에 적응할 수 있습니다.
산업용 로봇의 개념과 실제는 1950년대 후반에 시작되었습니다. Joseph Engelberger와 George de Vol이 공동 개발한 "Unimeter"는 1961년 General Motors에서 사용되면서 산업용 로봇 개발의 시작을 알렸습니다. 현재 산업용 로봇의 작동 및 효율성은 기계 구조뿐만 아니라 제어 소프트웨어, 감지 기술 및 현장 통합 시스템의 시너지 효과에도 영향을 받습니다. 감지 및 인공 지능 기술의 발전으로 로봇은 지능 및 정보 기술로 발전하고 있습니다. 다중-로봇 협업과 통신 기술은 네트워크 협력을 향한 진화를 주도하고 있습니다.